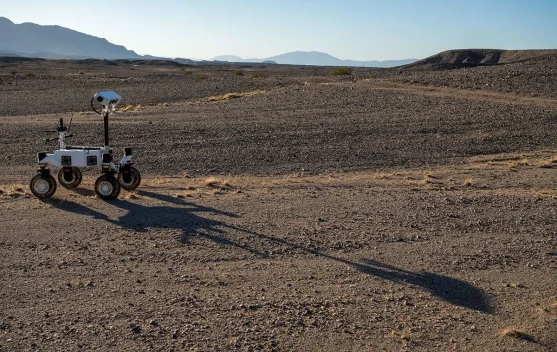
Jakarta, Maret.id — NASA melalui Jet Propulsion Laboratory (JPL) menguji prototipe rover bernama ERNEST di Gurun Colorado dekat Plaster City, California, sebagai bagian persiapan misi penjelajahan Bulan. Uji lapangan tersebut dilakukan pada Maret 2026 dan hasil pengujian diumumkan ke publik pada akhir Juni 2026.
Uji Lapangan dan Kecepatan
Selama pengujian, ERNEST menempuh jarak sekitar 16 mil atau hampir 26 kilometer dalam 37 jam waktu berkendara. Tim JPL menyatakan angka tersebut menunjukkan kemampuan navigasi yang lebih dari sepuluh kali laju navigasi rover Perseverance di Mars dalam kondisi pengujian yang berbeda.
Desain dan Teknologi Otonomi
Rover beroda empat ini dirancang dengan mobilitas tinggi dan dilengkapi sistem otonomi canggih yang memungkinkan pengambilan keputusan navigasi secara mandiri. Platform ERNEST berfungsi sebagai wahana uji untuk perangkat lunak otonomi yang ditujukan agar kendaraan dapat bergerak lebih cepat dan menempuh jarak lebih jauh dibanding rover planet saat ini.

Pengujian di Kondisi Pencahayaan Rendah
Tim juga mengevaluasi performa ERNEST pada kondisi pencahayaan senja, fajar, dan malam hari untuk mensimulasikan situasi di wilayah kutub Bulan yang memiliki bayangan panjang. Pengujian ini menjadi krusial karena medan dan kondisi pencahayaan ekstrem di Bulan dapat berdampak besar pada navigasi dan operasi ilmiah robotik.
Foto uji lapangan yang diambil pada Maret 2026 menunjukkan ERNEST melintasi Gurun Colorado dekat Plaster City, kondisi yang dipilih untuk mendekati lingkungan permukaan Bulan. Gambar resmi dari pengujian tersebut dirilis sebagai dokumentasi kemajuan teknologi yang dikembangkan.
Asal Usul dan Pendanaan
Pengembangan ERNEST dimulai sejak 2022 sebagai bagian dari riset internal JPL. Saat ini pengembangan proyek tersebut mendapat dukungan pendanaan dari program eksplorasi Mars dan direktorat misi sains NASA.
Kemampuan bergerak cepat dan otonomi tinggi membuka peluang bagi misi di kawasan kutub Bulan yang memiliki medan curam dan area bayangan panjang sehingga waktu operasi robotik menjadi terbatas. Dengan mobilitas dan otonomi yang lebih baik, tim misi dapat merencanakan lebih banyak pengamatan ilmiah dalam cakupan misi yang sama.
Perlu dicatat bahwa perbandingan kecepatan antara ERNEST dan rover seperti Perseverance harus dipahami dengan konteks yang berbeda, karena masing-masing dikembangkan untuk tujuan dan lingkungan misi yang berbeda. Perseverance menjalankan tugas ilmiah dengan instrumen komplek di permukaan Mars, sementara ERNEST berperan sebagai platform uji teknologi otonomi.
Tim JPL menyatakan akan melanjutkan rangkaian uji lapangan pada berbagai medan untuk menyempurnakan perangkat lunak dan perangkat keras otonomi berdasarkan data yang dikumpulkan. Belum ada keputusan resmi mengenai integrasi ERNEST ke misi tertentu, namun hasil ini dapat mempercepat penerapan teknologi pada misi Bulan dan penjelajahan planet lain.
Pengembangan rover otonom semacam ERNEST umumnya melibatkan kolaborasi lintas disiplin dan mitra akademik untuk verifikasi ilmiah serta keselamatan operasi. Keterlibatan berbagai pihak diharapkan mempercepat transisi teknologi dari prototipe ke sistem yang layak misi.
Hasil uji lapangan ERNEST menunjukkan langkah maju dalam upaya mempercepat dan memperluas kemampuan eksplorasi robotik di tata surya. Para peneliti menilai fokus pada peningkatan otonomi dan kemampuan mobilitas menjadi kunci agar misi masa depan dapat menjangkau lokasi yang lebih menantang secara efisien.
Publikasi hasil pengujian ini diharapkan menjadi bahan evaluasi bagi badan antariksa internasional dalam merancang misi tak berawak maupun berawak ke Bulan. Penyesuaian dan penyempurnaan teknologi otonomi dipandang sebagai salah satu fondasi penting bagi eksplorasi ilmiah dalam dekade mendatang.